


Page 30 - VSDC_NovDec2017_eMag
P. 30
应用与解决方案 Applications & Solutions


          常相似。因此,必须使用高光谱成像                 感器,但它们却用于线扫描模式下。                  的线扫描图像进行合并。在线扫描
          系统来区分每种单独的材料。                    结合 Specim 公司的 ImSpectorV10E       图像上,VNIR 相机的空间分辨率为
             在分类之前,在色金属在移动通                光谱仪,该 VNIR 相机对金属颗粒成               1312 像素 ;基于 MCT 的 SWIR 相机
          过分拣系统期间对其进行跟踪。在列                 像,使得探测器记录线的空间位置和                  的空间分辨率为 320 像素。为了合并
          日大学开发的系统中,这是通过使用                 每个空间位置的光谱信息。为了使                   这些图像,VNIR 和 SWIR 相机的周
          安装在传送带上方的 3D Ranger 相机           每个空间像素的光量最大化,使用                   围像素的几何平均值被合并,以产生
         (来自德国 SICK 公司)完成的。使               Photonfocus 相机执行光谱合并,堆叠           最终图像。
          用该相机,粒子的图像被分割,并测                 八个相邻的像素。这有利于将传感器                      系统捕获到图像后,使用分类
          量每个金属部件的大小和位置。随后, 的光谱分辨率降低到与光谱仪的固有                                 算法来分析金属的反射率,从而能
          相机的数据通过千兆以太网接口传输                 分辨率(即约 5nm)相同的幅度。                 对它们正确分类。为了完成这项任
          到主机。                                 为了在金属部件沿着传送机以一                务,使用荷兰 PR Sys Design 公司的
             在该系统的设计中,PLC(来自               定速度移动时照亮金属部件,需要高                  perClass 软件和基于 Matlab 的 perClass
          德国 Beckhoff 公司)追踪传送机的            水平的照明。为此,该系统中采用了                  Toolbox,来分析不同训练过的分类器,
          进度,并用于触发传送机末端的鼓风                 一个挤压椭圆形反射器。这包括一个                  从而开发出最佳解决方案。这些包括
          机。来自编码器的输入信号连接到几                 卤素灯阵列,使照射到反射镜上的光                  二次和混合高斯分类器、k 最近邻分
          个分频器(来自德国 Motrona 公司), 重新定向,以线性方式聚焦并产生密                            类器、Fisher 判别分析和随机森林方法。
          然后连接到相机、图像采集卡和分拣                 集的光束(见图 3)。                           但在分类之前,对从高光谱
          设备的 PLC。然后,软件通过 TCP                                                系统收集的数据应用线性判别分析
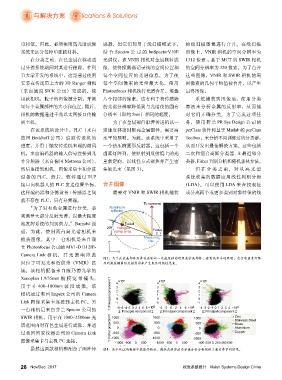
          接口向机器人的 PLC 发送位置坐标, 合并图像                                          (LDA)。可以使用 LDA 来查找表征
          这样编码器和分拣设备 / 传感器之间                   需要对 VNIR 和 SWIR 相机捕获          或分离两个或更多类别对象特征的线
          就不存在 PLC,只有分频器。
                                                            To cameras
             “为了对有色金属进行分类,必                   Aluminium
          须测量大部分反射光谱,以最大限度
          地发挥系统的判别潜力。”Barnabé 说                     Focus 1
                                             20°  Halogen
          道,为此,使用两台高光谱相机来                       lamp array     Focus
                                                                 2
                                                            Measured
          捕获图像。其中一台相机是来自瑞
                                             z                line
          士 Photonfocus 公司的 MV1-D1312IE-
                                                 x
          Camera Link 相机,其光谱响应范
                                           图3:为了在金属部件沿着传送机以一定速度移动时照亮金属部件,需要高水平的照明。包含有卤素灯阵
          围位于可见光和近红外(VNIR)区                列的挤压椭圆形反射器用来产生聚焦的线性光束。
          域。该相机配备来自施乃德光学的
          Xenoplan 1.9/35mm 镀膜宽带镜头,              × 10 5           × 10 5           × 10 5
          用于在 400~1000nm 波段成像。该                 4 3              4 3              4 3
          相机通过美国 Imperx 公司的 Camera            1: Principal component 1  2 1  2 1  2 1
          Link 图像采集卡连接到主机 PC。另                  -1 0             -1 0             -1 0
          一台相机是来自芬兰 Specim 公司的                   -8 -6 -4 -2 0  2 4 6 8 × 10 8  -4 -2 0  2 4 6 × 10 4  -4 -3 -2 -1 0  1  2  3  4 × 10 4
                                                                                   2: Principal component 2
                                                 2: Principal component 2
                                                                  2: Principal component 2
          SWIR 相机,用于在 1000~2500nm 光            1000            1000             1000             Zinc
                                                                                                 Stainless Steel
          谱范围内对有色金属进行成像,并通                    1: Fisher projection1  500  500 0  500 0           Brass
                                                 0
                                                                                                 Aluminium
          过美国国家仪器公司的 Camera Link               -500             -500            -500             Copper
          图像采集卡与主机 PC 连接。                     -1000     0  500  -1000    0  500  -1000   200 400600
                                                                                  -400-200 0
                                                -1000 -500
                                                                -1000 -500
                                                                                   4: Fisher projection3
                                                  2: Fisher projection2
                                                                   3: Fisher projection3
             虽然这两款相机都配备了面阵传                图4:基于从LDA数据中提取的特征,随机森林算法为金属合金分类提供了最有希望的结果。
          28 Nov/Dec  2017                                                  视觉系统设计   Vision Systems Design China

