


Page 12 - VSDC_MarApr2017_eMag
P. 12
技术趋势
                        Technology Trends


                 视觉引导的机器人

                 3D 视觉系统引导机器人安装挡风玻璃


                 文/James Carrol


                     汽车制造商正在使用视觉引                                                       以替代传统的工业相机来引导机
                 导的机器人插入系统,可确保汽                                                         器人挡风玻璃插入系统。
                 车封闭装置的正确放置,例如挡                                                             Bluewrist 公司总裁 Najah
                 风玻璃、发动机罩、行李箱盖和                                                         Ayadi 解释道,“在所有这些条件
                 门。在部署生产线的时候,视觉                                                         下进行定位或测量时,Gocator
                 引导的机器人系统用于拾取并精                                                         的稳定性更强。由于系统存在自
                 确地放置从车顶面板放置到挡风                                                         动曝光控制功能,本质上来说,
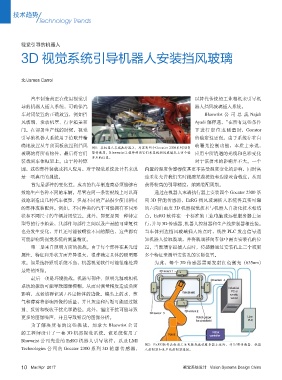
                                              图1:在机器人末端执行器上,内置有四个Gocator 2300系列3D智
                 玻璃的将所有物件,最后将它们               能传感器,Bluewrist工程师利用它们来监视挡风玻璃孔上四个临         应用中所遭遇的光线和色彩变化
                                              界点的位置。
                 装载到车体框架上。由于种种原                                                         对于该技术的影响并不大。一个
                 因,这些部件装载或插入应用,对于视觉系统设计者来说                         内置的温度传感器使其更不易受温度变化的影响,同时高
                 是一项真正的挑战。                                         速采集允许我们实时跟踪某些接缝和边缘咬合程度,从而
                     首先是部件的变化性。成功的汽车制造商必须能够有                       获得较高的引导精度,缩减装配周期。
                 效地生产各种不同的车辆。尽管在同一条装配线上可以高                             通过在机器人末端执行器上安装四个 Gocator 2300 系
                 效地制造出几种汽车模型,但是不同的产品很少使用相同                         列 3D 智能传感器,EzRG 挡风玻璃插入系统将真实可靠
                 的部件或装配件。例如,不同种类的汽车可能拥有不同形                         的六向自由度 3D 机器视觉技术与机器人自动化技术相结                                   IMAGING SUPPORT                                                           Aon-CXP
                 状和不同尺寸的车辆封闭装置。此外,即便是同一种特定                         合。EzRG 软件在一个标准的工业电脑或远程服务器上运
                 型号的行李箱盖,其部件与部件之间以及产品的可重复性                         行,并与 3D 传感器、机器人控制器和生产线控制器相连接。
                                                                                                                                 BitFlow’s CoaXPress Family is Growing
                 也会发生变化,并且还可能被喷涂不同的颜色,这些都有                         当车体到达挡风玻璃插入站点时,线性 PLC 发出信号通
                 可能影响到视觉系统的测量精度。                                   知机器人拾取玻璃,并将玻璃移向车体中需要安装孔的位
                     第二是来自照明方面的挑战。由于每个部件在其光谱                       置。当玻璃靠近插入点时,传感器通过安装孔上三个或更
                 属性、特征和形状方面差异很大,很难确定具体的照明要                         多个特征来测量安装孔的实际位置。
                 求。如果选择照明系统不当,机器视觉软件可能很难处理                             为此,每个 3D 传感器需要发射红色激光(635nm)
                 最终的图像。                                                  3D sensor 1
                     最后一项是环境挑战。机器零部件、照明光源或相机                                                  3D sensor  4
                 系统的振动可能导致图像模糊,从而对测量精度造成负面                                                            Industrial
                                                                                                       PC or
                 影响,或者妨碍识别 / 界定物体的边缘。镜头上的水、蒸                                       Windshield         remote
                                                                                                      server
                 气和薄雾将影响图像的质量,并且灰尘和污垢可能通过散
                 射、反射和吸收干扰光学路径。此外,温度干扰可能导致                                          3D sensor 2
                                                                     3D sensor  3
                 更多的图像噪声,并且导致错误的图像分析。                                                   Robot gripper        Line
                                                                                        for windshield       PLC
                     为了解决所有的这些挑战,加拿大 Bluewrist 公司
                                                                                               Robot
                 的工程师设计了一套 3D 机器视觉系统。该系统使用了                                  Robot            controller
                 Bluewrist 公司先进的 EzRG 机器人引导软件,以及 LMI                                                                                                                                Introducing the Aon-CXP
                                                                   图2:EzRG软件在标准工业电脑或远程服务器上运行,并与3D传感器、机器
                 Technologies 公司的 Gocator 2300 系列 3D 轮廓传感器,        人控制器和生产线控制器连接。

                                                                                                                                                                                             BitFlow, Inc.  | 1-781-932-2900  |  www.bitflow.com
                 10 Mar/Apr  2017                                                  视觉系统设计   Vision Systems Design China

